
Robot tự động hoá phòng thí nghiệm
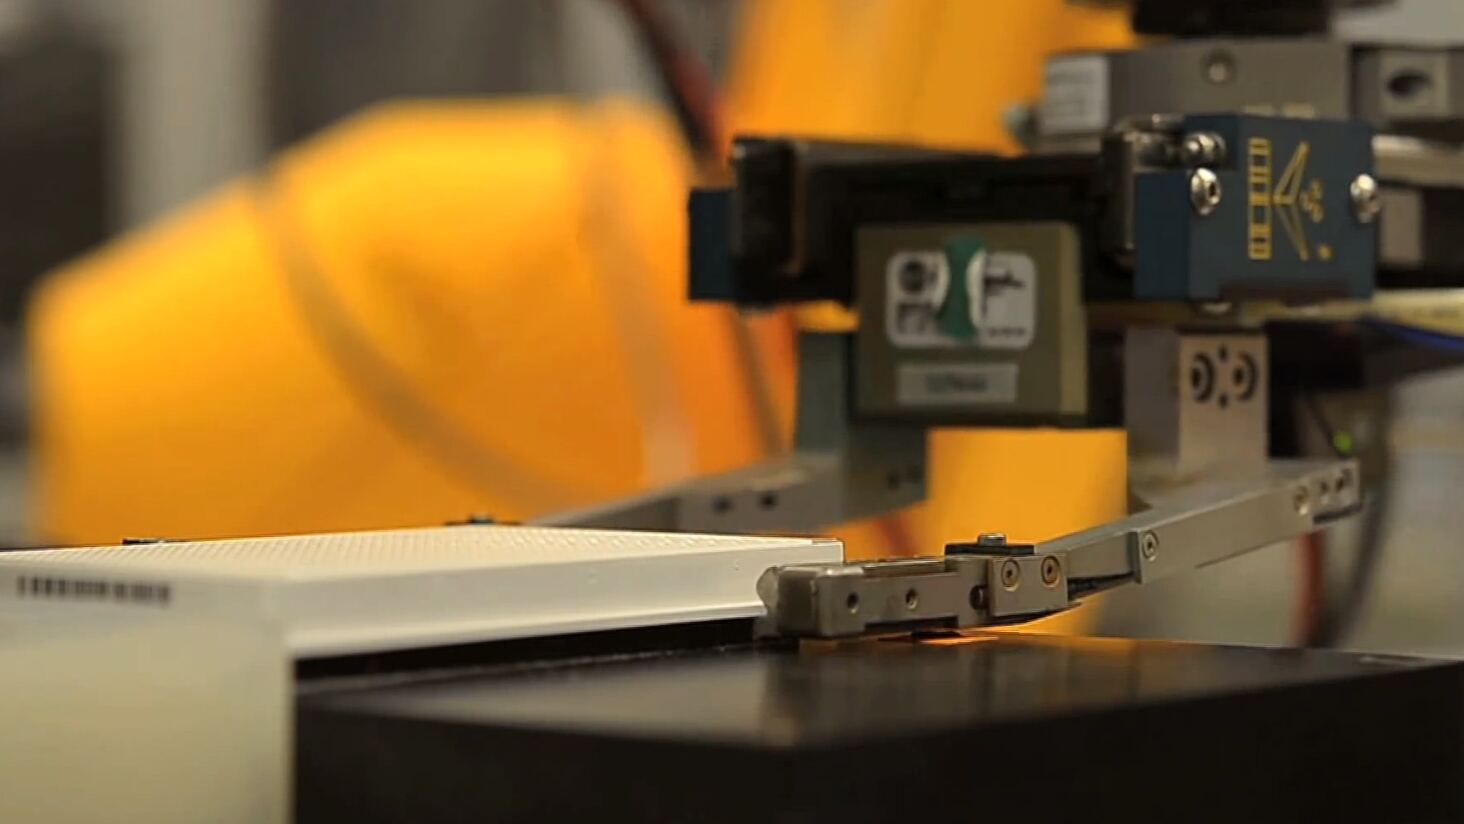
Học tăng cường hiệu quả dữ liệu cho cánh tay robot thao tác mẫu vật.
- Thời gian
- tháng 6 năm 2021 - tháng 5 năm 2026
- Kinh phí
- Chương trình Robot Mẫu, mã số LAR-2021-004
- Thành viên
- Đặng Hoàng Nam, Trần Minh Khoa
Mục tiêu
Giảm số lần tương tác thực cần thiết để dạy cánh tay robot các thao tác gắp–đặt mẫu vật trong phòng thí nghiệm.
Phương pháp
Học tăng cường dựa trên mô hình với tái sử dụng quỹ đạo cũ bằng trọng số quan trọng.
Kết quả
Paper tạp chí Sample-Efficient Reinforcement Learning for Robot Manipulation và một luận án tiến sĩ đã bảo vệ năm 2026.
- học tăng cường
- robot